차량 검지 레이더 4종 비교 시험 결과
게이트 입·출구에서 차량 검지 레이더 4종을 LiDAR 기준으로 비교했습니다. 차량을 몇 대나 정확히 세는지, 차가 있는 동안 출력이 유지되는지, 켜지고 꺼지는 시점이 얼마나 일정한지를 봤습니다.
시험 방법
- 기준: LiDAR 신호와 각 센서 출력을 같은 기록기로 동시에 기록했습니다.
- 장소: 게이트 입구와 출구
- 평가 차량: CtrlS 504대, A사 504대, B사 477대, C사 749대
- 감지거리: 2.5 m (A사는 설정 프로그램에 접속할 수 없어 기본값 3 m)
공정하게 보려면 알아 둘 조건이 있습니다.
- C사는 동시 시험이 어려워 다른 날 시험한 자료입니다. LiDAR 기준으로 나란히 놓은 참고 비교입니다.
- B사는 설치 환경 학습 없이 시험한 구간에서 오작동이 있었습니다. 접점이 계속 켜져 있던 시험 1회(27대)는 평가에서 뺐습니다.
- 켜지고 꺼지는 시점 자체는 설정에 따라 달라지므로 우열을 가리지 않았습니다.
결과 요약
| 차량 카운트 | 504 / 504 | 503 / 504 | 472 / 477 | 745 / 749 |
| 연속 차량 병합 | 0 | 1 | 0 | 4 |
| 차가 있는데 먼저 꺼짐 | 0 * | 0 * | 2 | 0 |
| ON 중앙 편차 | ±40~90 ms | ±40~60 ms | ±97~130 ms | ±30~39 ms |
| OFF 중앙 편차 | ±40~120 ms | ±26~43 ms | ±60~100 ms | ±20~130 ms ** |
| LiDAR OFF 뒤 꺼지는 시점 | +270~+470 ms | +654~+680 ms | +580~+800 ms | +1,290~+1,430 ms |
| 통과 뒤 1.5 s 넘게 유지 | 0 | 7건 | 4건 | 98건 |
범위는 시험별 최소~최대값입니다. 편차는 작을수록 일정하다는 뜻입니다.
** C사는 출력이 약 2.3 s 고정폭인 경우가 많아 편차가 작게 나옵니다. OFF DELAY 1 s도 포함되어 있습니다.
켜지는 시점은 얼마나 일정한가?
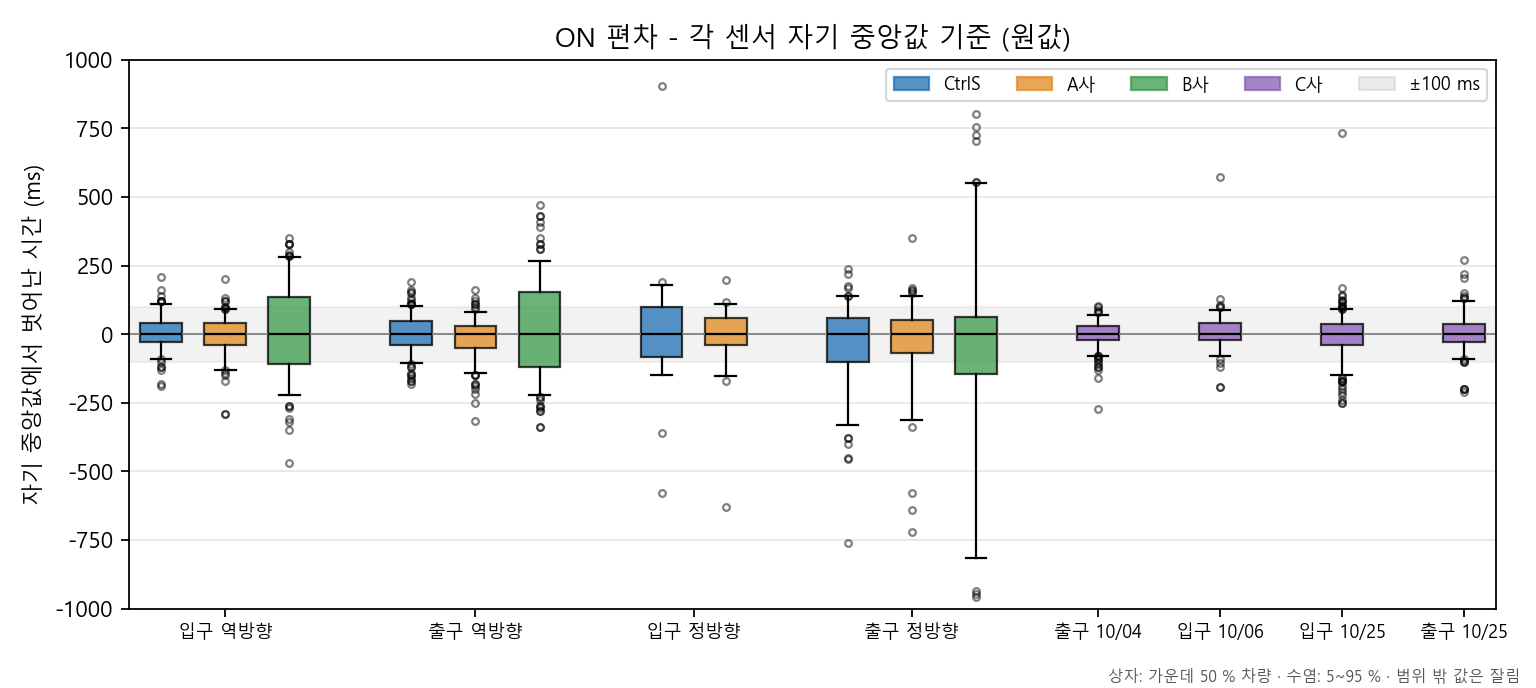
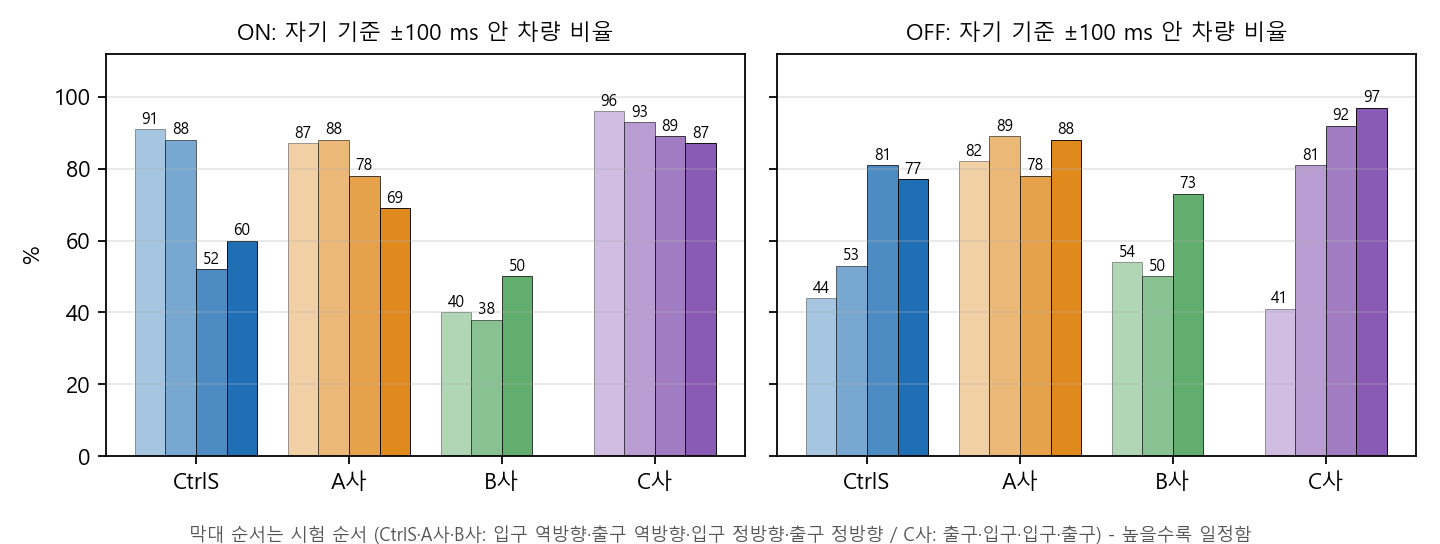
상자가 0에 가깝고 납작할수록 차량마다 같은 시점에 켜진다는 뜻입니다. C사가 가장 일정했습니다. CtrlS와 A사는 역방향 시험에서 비슷했고, 정방향 시험에서는 두 센서 모두 흔들림이 커졌습니다.
꺼지는 시점은 얼마나 일정한가?
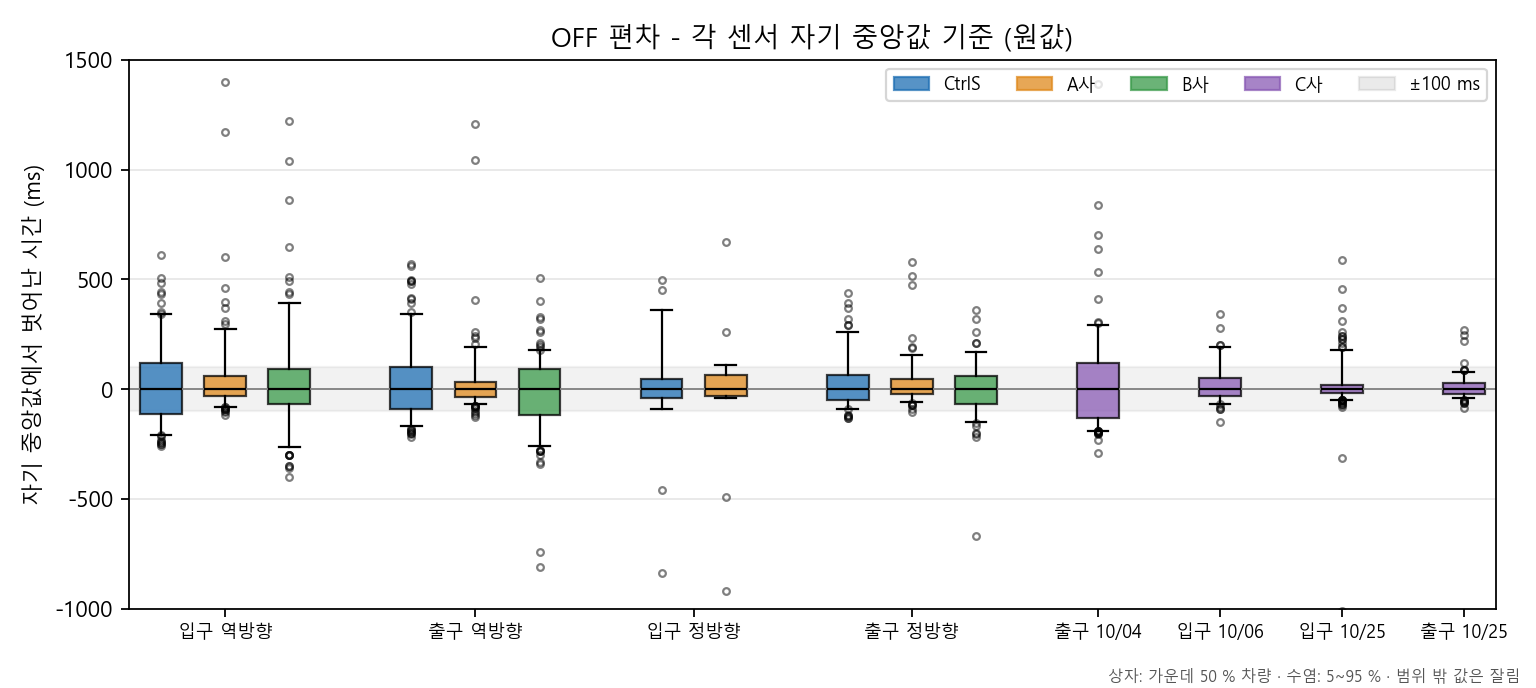
일반적인 차량은 A사가 가장 일정했습니다. 다만 차가 지나간 뒤에도 출력을 오래 유지한 경우가 있었습니다. CtrlS는 역방향 시험에서 흔들림이 큰 편이었고, 정방향 시험에서는 줄었습니다.
연속 차량을 나눠서 세는가?
앞차와 뒤차가 가까우면 한 대로 합쳐질 수 있습니다. A사는 간격 3.4 s인 두 대를 한 번의 출력으로 냈습니다.
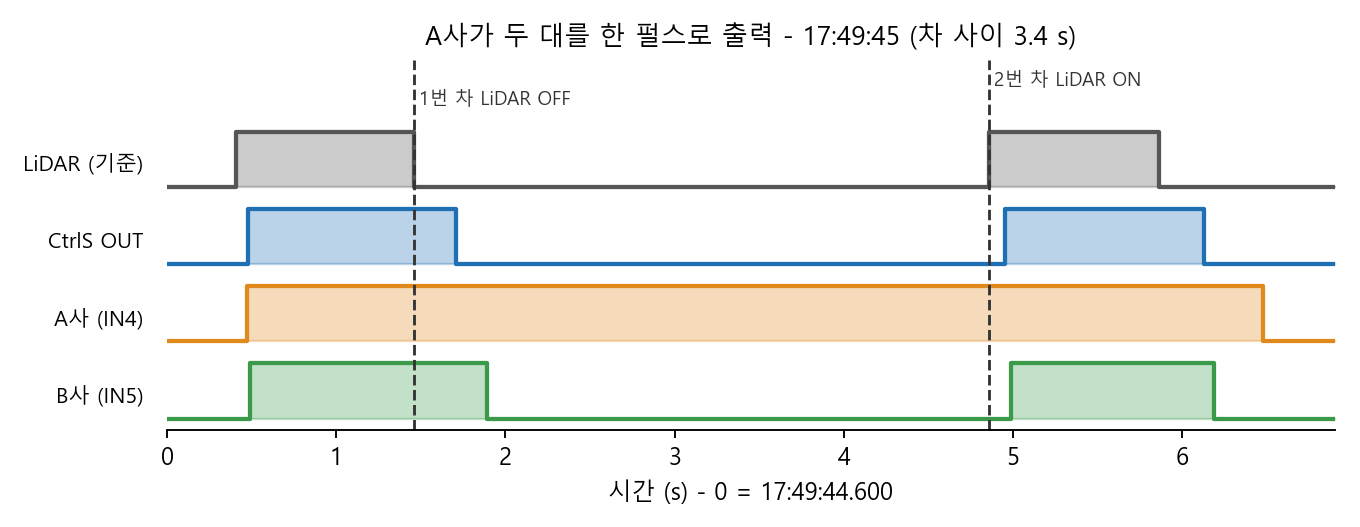
C사는 출력이 유지되는 동안 들어온 뒤차를 따로 내지 못한 경우가 4건 있었습니다.

차가 있는데 먼저 꺼지는 경우
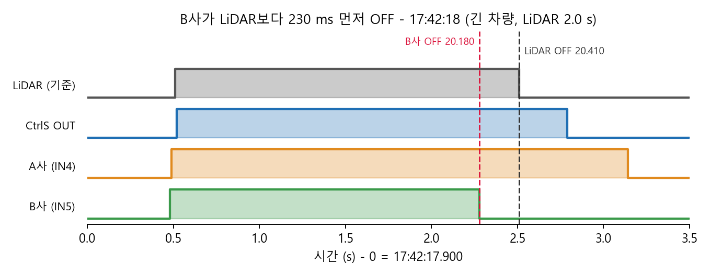
차단기 제어에서 가장 피해야 할 상황입니다. B사에서 LiDAR보다 160~230 ms 먼저 꺼진 경우가 2건 확인됐습니다.
결론
- 카운트·안전성: CtrlS가 가장 안정적이었습니다. 504대를 누락 없이 셌고, 차가 있는데 먼저 꺼진 사례가 확인되지 않았습니다.
- 일정함: 일반적인 차량만 보면 A사가 가장 일정했습니다. 다만 긴 출력 유지와 병합이 단점입니다.
- B사: 차가 있는데 먼저 꺼진 사례 2건과 장치 이상으로 보이는 동작 2회가 있었습니다.
- C사: 켜지는 시점이 가장 일정합니다. OFF DELAY 1 s가 필요한 만큼 꺼지는 시점이 늦고 연속 차량 분리에 불리합니다.
평가 방법과 한계
- 편차는 각 센서의 평소 시점(중앙값)에서 얼마나 벗어나는지를 본 값이며, 설치 간격을 보정하지 않은 원값입니다.
- 정방향 시험은 대기열 차량을 뺀 일반적인 차량(모든 센서의 지연이 2 s 미만)만 넣었고, 역방향 시험은 전 차량을 넣어 표본 기준이 조금 다릅니다.
- CtrlS는 펌웨어 V7.10.4 이후 시험만 평가했습니다. 역방향과 정방향은 펌웨어와 통과 방향이 함께 달라, 변화의 원인을 하나로 나눌 수 없습니다.
- A사는 설정 앱으로 장치에 접속할 수 없어 기본 상태(전방 3 m)에서 시험했습니다.
- B사는 설치 환경 학습이 없으면 오작동이 발생해 일부 시험이 불가했습니다.
- C사는 안테나 관련 에러(Er.1)로 동작하지 않아 A·B사와 동시 시험을 하지 못했고, 이전 시험 자료를 사용했습니다.
- LiDAR는 절대 정답이 아닙니다. 불일치 사례는 CtrlS 레이더 RAW 데이터로 확인했고, 다른 센서의 내부 로그는 없습니다.
- 이번 결과는 특정 현장과 시험 기간의 기록입니다. 현장 조건과 설정에 따라 결과는 달라질 수 있습니다.
마치며
이번 결과는 특정 현장과 시험 기간의 기록입니다. 현장 조건과 설정에 따라 결과는 달라질 수 있습니다.
'Radar' 카테고리의 다른 글
| CRSM-1000 레이더 센서 우천 환경 테스트 — 강우 조건 차량 감지 검증 (0) | 2026.10.07 |
|---|---|
| CRSM-1000 레이더 센서 사용법 총정리 — 60GHz mmWave 차량 진입·방향 감지 (0) | 2026.07.10 |
| 컨트롤스 레이더 차량 검지기 하드웨어 톺아보기: 명함보다 작은 초소형 레이더 (0) | 2026.07.03 |
| 차단기 제어 용 차량 검출, 어떤 센서가 적합한가? (0) | 2026.06.15 |
| 60GHz 레이더 차량 감지 센서 개발: 실전 트래킹(Tracking) 데모 (0) | 2026.05.28 |